발표 소개
AI가 언어와 이미지를 이해하는 수준을 넘어, 물리 세계에서 직접 행동하는 Physical AI로 확장되고 있는 시점. 실제 양팔 로봇을 활용한 VLA 실험과 시행착오를 바탕으로, 단순한 모델 중심의 접근을 넘어 로봇의 행동과 데이터, 환경을 하나의 ‘Physical AI 시스템’으로 어떻게 바라보고 설계해야 하는지 살펴봅니다.
- Physical AI
- VLA
- Robot Learning
- World Model
- Robotics
연사 소개
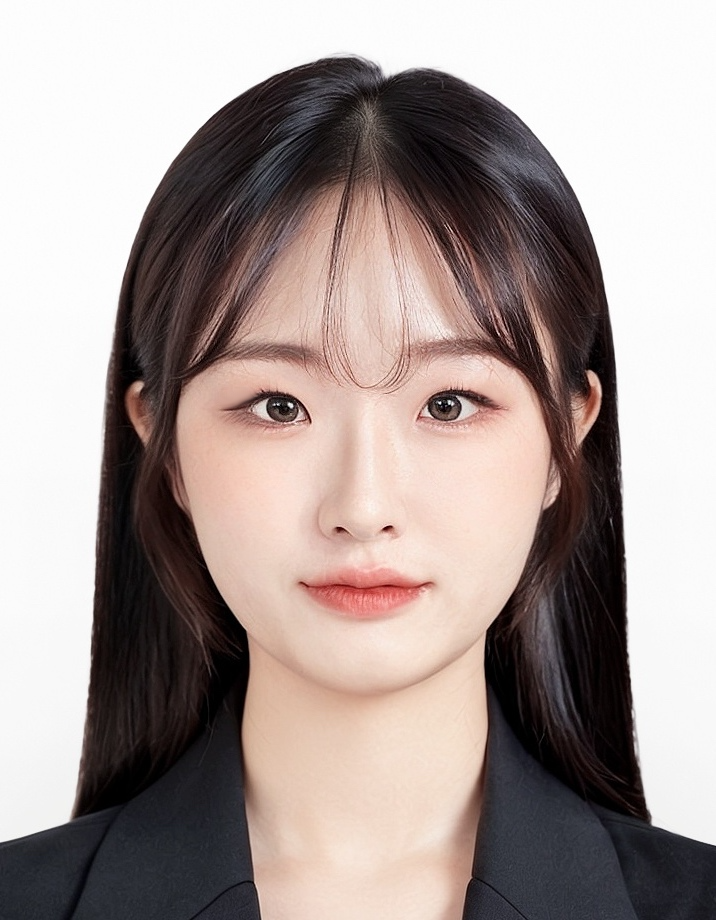
조인령
모두의연구소 모두의 로보틱스 LAB 랩장, 에이딘로보틱스 연구원
조인령 연구원은 UX 디자인에서 출발해 소프트웨어 개발, 로보틱스, Physical AI로 전문 영역을 확장해 온 융합형 개발자이다. 미국에서 차량용 3D AR HUD 및 ADAS 인터페이스의 UX/HMI 설계를 주도하는 리드 디자이너로 활동했으며, 현재는 로봇 촉각센서 전문기업 에이딘로보틱스에서 로봇 관제 시스템의 UX/UI 설계와 프론트엔드 개발을 담당하고 있다.
모두의연구소 ‘모두의 로보틱스’ LAB의 랩장으로서 일상과 실제 환경에서 유연하게 활용할 수 있는 로봇을 목표로, 양팔 로봇을 활용한 VLA(Vision-Language-Action) 기반 매니퓰레이션과 자율 작업 수행 연구로 확장하고 있다.
최근에는 커뮤니티에서 축적한 경험을 산업 현장으로 확장해 4족 보행 로봇의 학습 기반 매니퓰레이션을 연구하며, 인간과 로봇의 인터페이스부터 AI 기반 로봇 행동까지 서로 다른 기술 영역을 연결하는 가능성을 탐구하고 있다.